


مهندسی موتور - طراحی لوازم خانگی
سرعت متغیر موتور DC: راهنمای کاری برای طراحان و خریداران
موتورهای DC با سرعت متغیر پنجرهای با سرعت وسیعتر، عملکرد کمسرعت آرامتر و بازدهی بار جزئی بهتر را ارائه میکنند - زمانی که موتور، درایور و طراحی حرارتی به عنوان یک سیستم مشخص شده باشند.
یک سازنده هود در حال آزمایش یک موتور 120 ولت DC برای خط آشپزخانه جدید است. این مختصر به سه سرعت استخراج، محدودیت شدید نویز سرعت پایین و کنترل کننده ای نیاز دارد که با بارگیری فیلتر، سرعت را حفظ کند. در آزمایشگاه دیگری، یک تولید کننده کولر هوا موتوری می خواهد که برای کار در شب بدون گرم شدن بیش از حد، بتواند به یک سوم سرعت نامی کاهش یابد.
هر دو تیم سؤال یکسانی را می پرسند: سرعت متغیر موتور DC واقعاً چگونه کار می کند و چه چیزی در مشخصات قبل از ارسال اولین نمونه تعلق دارد؟ پاسخ به طور خلاصه این است که سرعت از ولتاژ پیروی می کند، گشتاور از جریان پیروی می کند و کنترل کننده تصمیم می گیرد که این دو چقدر محکم نگه داشته شوند. راندمان، نویز و عمر مفید همگی به میزان تطابق این سه بستگی دارد.
چه چیزی یک موتور DC را با سرعت متغیر می کند
در موتورهای DC با آهنربای دائم، سرعت متناسب با ولتاژ اعمال شده به آرمیچر است، در حالی که گشتاور متناسب با جریان آرمیچر است. ولتاژ متوسط را کاهش دهید و موتور کند می شود. آن را بالا ببرید و موتور به سمت سرعت نامی خود بالا می رود. این رفتار نزدیک به خطی به همین دلیل است که موتورهای DC پایه طبیعی وسایل با سرعت متغیر هستند - هیچ میدان چرخشی برای همگام سازی و هیچ مبدل فرکانس در مدار وجود ندارد.
نیمه دوم تصویر وجود دارد. تحت بار، هر موتور واقعی به دلیل مقاومت سیم پیچ و در طرح های برس خورده، تلفات برس کمی کند می شود. یک کنترل کننده حلقه باز که فقط سطح ولتاژ را تعیین می کند نمی تواند آن افت را اصلاح کند. برای فن ها و دمنده ها، که در آن چند درصد دریفت نامرئی است، عملیات حلقه باز قابل قبول است. برای یک هود برد که باید حداقل حجم هوا را حفظ کند، یا یک خنک کننده هوا که هوا را از طریق پدهای مرطوب عبور می دهد، کنترل حلقه بسته ارزش هزینه اضافی را دارد.
ولتاژ پنجره سرعت را مشخص می کند، جریان گشتاور را تعیین می کند و بازخورد تعیین می کند که آیا موتور در زمان تغییر بار به وعده خود عمل می کند یا خیر.
سه اصطلاح هر مکالمه با یک تامین کننده موتور را تنظیم می کند:
- محدوده سرعت - نسبت کمترین سرعت قابل استفاده به سرعت نامی که اغلب به صورت 5:1 یا 20:1 بیان می شود. نسبت گسترده تر نیاز به درایوری دارد که برای پایداری در سرعت کم طراحی شده باشد.
- چرخه وظیفه - آیا موتور به طور مداوم با حداقل سرعت کار می کند یا فقط در فواصل زمانی کوتاه. این طراحی حرارتی را تعیین می کند.
- مقررات - کاهش سرعت از بدون بار به بار کامل در یک تنظیم ثابت، به صورت درصد بیان می شود. سیستم های حلقه بسته تنظیم بسیار کمتری نسبت به سیستم های حلقه باز نشان می دهند.
راه های اصلی برای کنترل سرعت موتور DC
سه روش کنترل در وسایل تولید ظاهر می شود. آنها از نظر هزینه، کارایی، نویز و رفتار گشتاور متفاوت هستند.
کنترل ولتاژ خطی
یک مقاومت متغیر یا تنظیم کننده خطی ولتاژ دیده شده توسط آرمیچر را کاهش می دهد. مفهوم ساده و ارزان است، اما انرژی دور ریخته شده به گرما در دستگاه تبدیل می شود و بازده با سرعت کاهش می یابد. این برای طرفداران بسیار کم هزینه مناسب است، به ندرت محصولی که ساعت ها کار می کند.
مدولاسیون عرض پالس
مدولاسیون عرض پالس منبع تغذیه را به طور کامل در یک فرکانس ثابت - معمولاً 8 کیلوهرتز تا 25 کیلوهرتز - روشن و خاموش می کند و چرخه کار را تغییر می دهد. موتور ولتاژ متوسط کمتری را می بیند در حالی که دستگاه سوئیچینگ یا به طور کامل روشن یا خاموش است، بنابراین تلفات راننده کم می ماند. PWM اکنون روش استاندارد برای سرعت متغیر موتور DC، از جمله موتورهای DC بدون جاروبک است، زیرا کارایی را با محدوده قابل کنترل گسترده ای ترکیب می کند.
کنترل بازخورد حلقه بسته
کنترل حلقه بسته یک سنسور سرعت را اضافه می کند - حسگر هال، رمزگذار، یا مدار تشخیص EMF عقب - بنابراین راننده سرعت واقعی را با مقدار فرمان مقایسه می کند و PWM را در زمان واقعی تنظیم می کند. موتور زمانی که پروانه آن را بارگیری می کند، هنگامی که فیلتر مسدود می شود، یا زمانی که ولتاژ تغذیه کاهش می یابد، سرعت خود را حفظ می کند. موتورهای DC بدون جاروبک به هر حال به این کموتاسیون الکترونیکی متکی هستند، به همین دلیل است که آنها منحنی گشتاور مسطح را در یک باند سرعت گسترده ارائه می دهند.
| روش | کارایی | نگه داشتن سرعت | استفاده معمولی |
|---|---|---|---|
| ولتاژ خطی | کم؛ گرما با سرعت کم افزایش می یابد | ضعیف تحت بار | فن های کم هزینه |
| PWM حلقه باز | بالا | در بار ثابت خوب است | فن های خنک کننده، دمنده ها |
| PWM حلقه بسته | بالا | تحت بارهای مختلف عالی است | انواع هود، کولرهای هوا |
برای اکثر لوازم خانگی، یک درایور PWM با بازخورد حلقه بسته بهترین تعادل رفتار و هزینه را ارائه می دهد. سفارش موتور و درایور به عنوان یک مجموعه منطبق از یک تامین کننده، از عدم تطابق که باعث ایجاد صدا، گیر کردن و خرابی زودرس می شود جلوگیری می کند.
خطر بیش از حد سرعت: یک موتور DC فراتر از ولتاژ نامی یا سرعت نامی - حتی به طور خلاصه - بارهای باربری به شدت بالاتر، سایش برس و تنش گریز از مرکز را می بیند. قبل از اجرای هر آزمون استقامت، حد فعلی و حداکثر خروجی راننده را تأیید کنید.
سرعت متغیر DC در مقابل سرعت متغیر AC
موتورهای القایی AC همچنین می توانند با سرعت متغیر کار کنند، اما سخت افزار آن سنگین تر است. یک موتور تک فاز با خازن نیاز به کنترل فاز دارد. یک موتور سه فاز به یک درایو فرکانس متغیر نیاز دارد. در هر دو مورد، گشتاور در سرعت کم کاهش می یابد، مگر اینکه موتور به طور خاص طراحی شده باشد، و طرح های تک فاز کلاسیک زمانی که از آنها خواسته می شود بسیار کمتر از سرعت نامی کار کنند، تمایل به زمزمه کردن یا چرخاندن دارند.
| مشخصه | موتور AC با کنترل فاز / VFD | موتور DC یا براشلس DC |
|---|---|---|
| محدوده سرعت | باریک تر در انتهای پایین | عریض، تا 20:1 با درایور |
| گشتاور کم سرعت | قطره بدون طراحی خاص | با بازخورد BLDC نگهداری می شود |
| سر و صدای کم سرعت | زمزمه یا قلاب احتمالی | صدای مکانیکی و الکتریکی کمتر |
| پیچیدگی درایور | بالاer for smooth control | درایور PWM متوسط |
| راندمان بار جزئی | پایین تر | بالاer |
مبادله مطلق نیست. موتورهای AC گزینه ای قوی برای کاربردهای با سرعت ثابت و پرقدرت باقی می مانند. اما هنگامی که بریف سرعتی بین X و Y، سرعت کم و بودجه کم انرژی را میپرسد، سرعت متغیر DC به پاسخ مهندسی عملی تبدیل میشود.
قبل از تعیین یک موتور DC با سرعت متغیر چه چیزی را باید بررسی کرد
یک دیتاشیت رفتار حالت پایدار را نشان می دهد، نه رفتار میدانی. بررسیهای زیر موتوری را که در حال تولید کار میکند از موتوری که پس از ماههای اول از کار میافتد جدا میکند.
- کمترین سرعت پیوسته با خود خنک کننده. موتوری که توسط فن خودش خنک میشود، با افت جریان هوا، داغتر میشود. حداقل سرعت را در مشخصات ذکر کنید و در آن نقطه با پروانه واقعی نصب شده تست کنید.
- سازگاری درایور فرکانس PWM، حد جریان و رفتار شروع نرم باید با موتور مطابقت داشته باشد. اختلاط قطعات از منابع مختلف شایع ترین علت خرابی با سرعت متغیر در وسایل کوچک است.
- گشتاور در نقطه کار. موتوری که با سرعت نامی به خوبی شروع به کار می کند ممکن است در سرعت یک سوم گشتاور بسیار کمی تولید کند. قبل از انجماد طرح، منحنی بار پروانه را با منحنی گشتاور موتور مقایسه کنید.
- سر و صدا در هر مرحله سرعت. نویز الکترومغناطیسی با فرکانس و سرعت PWM تغییر می کند. اگر محصول دارای محدودیت صدا است، آن را با کنترل کننده تولید اندازه گیری کنید، نه با منبع تغذیه آزمایشگاهی.
- صدور گواهینامه تحت حالت کنترل علامتهای CE، UL، CQC یا سایر علامتها فقط در صورتی معنی دارند که حالت کنترل سرعت و چرخه وظیفه مورد نظر را پوشش دهند. گزارش آزمون را بخواهید نه فقط گواهی.
نکته بارگیری فن: تقاضای گشتاور پروانه تقریباً با مجذور سرعت افزایش می یابد. بنابراین سرعت پایین در گشتاور آسانتر و در خنکسازی سختتر است – به همین دلیل است که تست حرارتی در حداقل سرعت بیشتر از بررسی گشتاور استاتیک اهمیت دارد.
سرعت متغیر در عمل: کولرهای هوا و هودهای برد
موتورهای کولر هوا
یک خنک کننده هوای تبخیری هوا را از طریق پدهای مرطوب می کشد، بنابراین فن کل محصول است. کنترل سرعت باعث می شود تا در تمام ساعات شبانه روز قابل استفاده باشد: بالا برای خنک کننده سریع، متوسط برای استفاده معمولی، کم برای اتاق خواب. سرعت خیلی کم جریان هوا را متوقف می کند. بیش از حد صدا و انتقال آب ایجاد می کند.
هشدار حرارتی: قبل از تایید نمونه حداقل سرعت مداوم را با تامین کننده تایید کنید. موتوری که با سرعت 1300 دور در دقیقه خنک کار می کند، زمانی که جریان هوای محفظه کم است، می تواند از دمای کلاس عایق خود در 400 دور در دقیقه فراتر رود.
موتورهای هود برد
هود محدوده نیاز به تاکید مخالف دارد. موتور باید سرعت خود را در زمانی که کانال طولانی است، فیلتر بارگذاری شده است، یا دستگاه دیگری ولتاژ خط را پایین می آورد، حفظ کند. یک موتور DC بدون جاروبک حلقه بسته این تغییرات را بدون تنظیم مکانیکی جذب میکند و به سازنده اجازه میدهد تا هر مرحله سرعت را به نویز یا هدف جریان هوا اختصاص دهد.
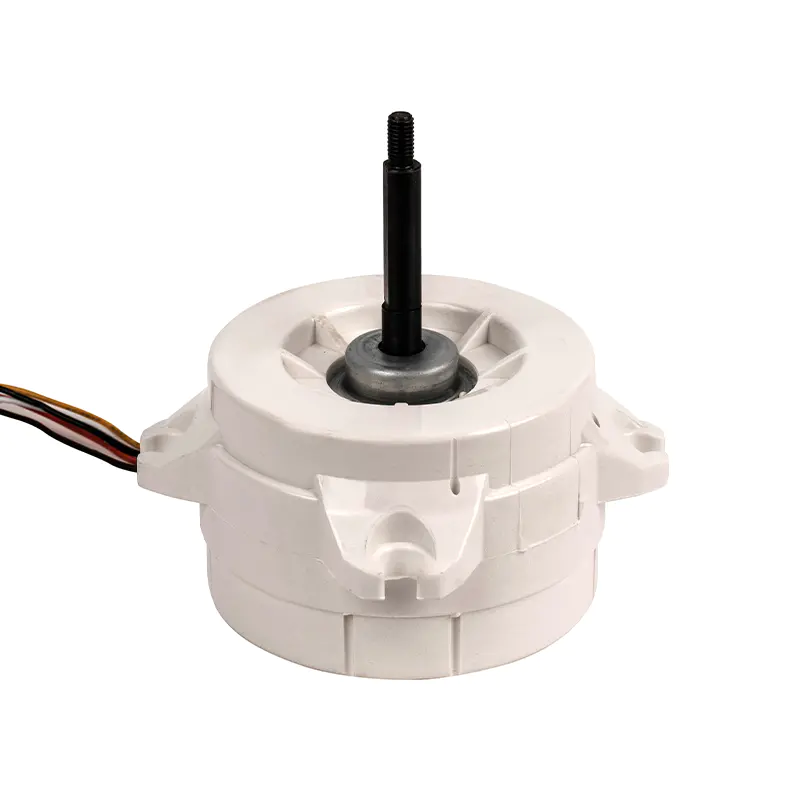 تامین کننده موتور DC هود کوچک برای جریان هوای پایدار این فهرست تامینکننده موتورهای DC بدون جاروبک مناسب برای هودهای برد را پوشش میدهد، جایی که کنترل سرعت حلقه بسته به حفظ جریان هوا در برابر مقاومت کانال، بارگذاری فیلتر و تغییرات ولتاژ کمک میکند. برای مقایسه بازده و گزینه های موتور-راننده مفید است. مشاهده محصول →
مزیت راندمان نسبت به موتور AC سنتی با سرعت جزئی افزایش می یابد، که در محصولی که ساعت ها کار می کند اهمیت دارد. را مقایسه بازده موتور DC هود برد اعداد را تحت بارهای پخت واقعی پوشش می دهد و کاتالوگ موتورهای AC و DC جفت موتور و درایور آزمایش شده را برای این کاربردها فهرست می کند.
نتیجه اندازه گیری شده: یک جفت موتور-درایور منطبق با PWM حلقه بسته در سرعت جزئی نسبت به یک موتور AC با فاز کنترل شده انرژی کمتری می گیرد، در حالی که گرمای کمتری را در داخل دستگاه تولید می کند. هر دو اثر نتایج تست انرژی و عمر اجزای مجاور را بهبود می بخشند.
سرعت متغیر موتور DC یک تصمیم تک جزیی نیست. موتور، درایور PWM و رفتار حرارتی در حداقل سرعت به عنوان یک سیستم عمل میکنند، بنابراین مشخصات باید به این ترتیب با آنها رفتار کند. ابتدا محدوده سرعت را تعریف کنید، گشتاور را در برابر پروانه واقعی بررسی کنید، کنترل کننده را از همان تامین کننده انتخاب کنید و تحت سیکل کار واقعی تست کنید. این رشته چیزی است که یک موتور امیدوارکننده روی کاغذ را به محصولی قابل اعتماد در این زمینه تبدیل می کند.
 ++86 13524608688



