


موتورهای کوچک · تفاوت های بزرگ
نحوه کار موتورهای براشلس بدون جرقه
رانندگی آرام در داخل فنهای مدرن، هودهای فاصله، و وسایل خنککننده - به زبان مهندسی ساده توضیح داده شده است.
هود بالای اجاق گاز شما به مدت سه ساعت کار کرده است. فن کند نشده است، محفظه به راحتی گرم می شود، و هیچ کلیک ضعیفی از یک کموتاتور فرسوده وجود ندارد. این چیزی است که یک موتور براشلس از بیرون احساس می کند: بدون درام، بدون سرویس برنامه ریزی شده، فقط گشتاور ثابت. وقتی کسی می پرسد که موتورهای براشلس چگونه کار می کنند، این بی صدا بهترین مکان برای شروع است.
به زبان ساده، یک موتور DC بدون جاروبک، آهنرباهای دائمی را روی روتور نگه میدارد، سیمپیچهای مسی را به سمت استاتور حرکت میدهد و به یک کنترلکننده الکترونیکی اجازه میدهد جریان را از طریق آن سیمپیچها تغییر دهد. هیچ براشی هرگز مجموعه دوار را لمس نمی کند. این تغییر واحد باعث بهبود کارایی، طول عمر، نویز و کنترل سرعت می شود، به همین دلیل است که این معماری همچنان در محصولات از فن های کامپیوتر گرفته تا تهویه آشپزخانه ظاهر می شود.
ابتدا درک کنید که برس ها واقعا چه کاری انجام می دهند
در یک موتور DC برس خورده سنتی، قسمت دوار سیم پیچ های مسی را حمل می کند. برای انرژی دادن به سیم پیچ های متحرک، برس های کربنی بر روی یک استوانه فلزی قطعه بندی شده به نام کموتاتور فشار می آورند. هر بار که شفت یک بخش می چرخد، جریان در سیم پیچ جهت معکوس را تغییر می دهد. این سوئیچ مکانیکی کار می کند، اما همچنین ضعیف ترین نقطه موتور است.
اصطکاک تماسی برس ها را فرسوده می کند و داخل موتور را با گرد و غبار کربن می پوشاند. سطح کشویی قوس الکتریکی کوچک و نویز رادیویی تولید می کند، سرعت توسط تماس محدود می شود و کموتاتور در نهایت از گرما خارج می شود. طراحان بیش از یک قرن این را پذیرفتند زیرا هیچ جایگزین فشرده ای وجود نداشت.
یک موتور برس خورده عمر کاری خود را به آرامی صرف تخریب قسمت هایی می کند که باعث چرخش آن می شود.
آناتومی بدون برس: همان قسمت ها، مرتب شده اند
یک موتور براشلس همان فیزیک را حفظ می کند اما سخت افزار را به اطراف حرکت می دهد. سیم پیچ ها به محفظه ثابت می روند و روتور به آهنربای دائمی تبدیل می شود. از آنجایی که آهنربا نیازی به اتصال الکتریکی ندارد، مجموعه برس و کموتاتور ناپدید می شود. چهار قسمت باقی مانده است:
- استاتور با سیم پیچی مسی - آهنربای الکتریکی ثابتی که میدان مغناطیسی دوار تولید می کند.
- روتور با آهنرباهای دائمی - آهنرباهای فریت یا خاکی کمیاب که روی شفت نصب شده اند و تنها مجموعه متحرک را تشکیل می دهند.
- سنسورهای هال - مبدل های مغناطیسی کوچکی که موقعیت زاویه ای روتور را گزارش می کنند.
- کنترل کننده الکترونیکی - مغز سوئیچینگ که برق DC را به سیم پیچ های استاتور به ترتیب صحیح تغذیه می کند.
این ترتیب طرف چرخش را به طور چشمگیری ساده می کند. اینکه آیا موتور اکنون به درستی میچرخد، به جای کنتاکتهای کشویی به قطعات الکترونیکی و یاتاقانها بستگی دارد.
دنباله کموتاسیون: شش مرحله، کاملاً زمان بندی شده
یک موتور برس خورده جریان خود را به صورت مکانیکی سوئیچ می کند. یک موتور براشلس نمی تواند؛ سیم پیچ ها روی استاتور زندگی می کنند و روتور یک آهنربا است. چیز دیگری باید سوئیچینگ را انجام دهد و آن چیزی کنترل کننده است. یک دنباله جابجایی شش مرحله ای معمولی به این صورت است:
- تشخیص موقعیت سنسورهای هال یا اندازهگیری EMF پشتی به کنترلر میگویند که آهنربای روتور در کجا قرار دارد.
- سیم پیچ اول را انرژی دهید. جریان از یک فاز استاتور عبور می کند و یک قطب مغناطیسی ایجاد می کند که روتور را می کشد.
- روتور حرکت می کند. آهنربای دائمی به سمت سیم پیچ پرانرژی می چرخد تا زمانی که تقریباً در یک راستا قرار گیرد.
- به فاز بعدی بروید. درست قبل از تراز کامل، کنترل کننده سیم پیچ اول را قطع می کند و سیم پیچ بعدی را انرژی می دهد، بنابراین میدان به جای نگه داشتن آن به کشیدن ادامه می دهد.
- چرخه را تکرار کنید. شش مرحله کموتاسیون یک چرخش الکتریکی را کامل می کند و چرخه به طور نامحدود ادامه می یابد.
کنترل کننده همچنین سرعت را با مدولاسیون عرض پالس تغییر می دهد و ولتاژ منبع تغذیه را هزاران بار در ثانیه روشن و خاموش می کند. که جریان متوسط را بدون اتلاف حرارت مقاومت در حال سقوط تنظیم می کند.
سنسورها یا Back-EMF: کنترل کننده چگونه تصمیم می گیرد
کموتاسیون الکترونیکی تنها زمانی کار می کند که کنترل کننده همیشه بداند روتور کجاست. دو رویکرد وجود دارد، و تفاوت عملی است.
در حس شده در طراحی، سنسورهای هال در داخل استاتور قرار می گیرند و موقعیت مطلق روتور را حتی در حالت سکون گزارش می دهند. گشتاور راه اندازی فوری و قابل پیش بینی است، به همین دلیل است که موتورهای حسگر برای بارهایی که با مقاومت بالا شروع می شوند، مناسب هستند.
بدون سنسور طرحها EMF برگشتی را اندازهگیری میکنند، ولتاژی که در یک سیمپیچ بدون برق توسط آهنربای دوار القا میشود. این سیگنال تنها زمانی وجود دارد که شفت در حال چرخش است، بنابراین کنترل کننده ابتدا یک دنباله راه اندازی حلقه باز ویژه را اجرا می کند. مبادله قطعات کمتر و هزینه کمتر در برابر عملکرد کمتر مشخص در سرعت پایین است.
آنچه در واقع تغییر می کند: براش در مقابل بدون برس
قضاوت این دو معماری در کنار هم آسانتر است. جدول زیر تفاوت هایی را که در لوازم خانگی کوچک بیشترین اهمیت را دارد، خلاصه می کند.
| مشخصه | موتور DC برس خورده | موتور DC بدون جاروبک |
|---|---|---|
| کموتاسیون | کموتاتور مکانیکی با برس های کربنی | کنترل کننده الکترونیکی, no sliding contact |
| طول عمر | محدود به سایش برس و کموتاتور | عمدتاً توسط بلبرینگ و الکترونیک محدود می شود |
| راندمان در بار نامی | تقریباً 75-80٪ | به طور معمول 85-90٪ |
| نویز و EMI | اصطکاک برس، جرقه زدن، گرد و غبار کربن | گشتاور بی صدا، بدون قوس، صدای الکتریکی کمتر |
| کنترل سرعت | بر اساس ولتاژ، گشتاور در سرعت کم کاهش می یابد | کنترل PWM با گشتاور پایدار در محدوده وسیع |
| هزینه و پیچیدگی | کم، خودکفا | هزینه اولیه بالاتر؛ به یک کنترلر منطبق نیاز دارد |
این الگو یک تجارت در مکان است: یک موتور بدون جاروبک هزینه و پیچیدگی را به سمت الکترونیک سوق می دهد، سپس این سرمایه گذاری را از طریق کارایی، طول عمر و کیفیت کنترل بازیابی می کند.
چرا این دستاوردها در لوازم مصرف روزانه اهمیت دارند
راندمان در جایی که یک پنکه هر روز ساعت های زیادی کار می کند بیشترین اهمیت را دارد. طراحی بدون جاروبک که 88 درصد نیروی ورودی خود را به جای 78 درصد به شفت تبدیل میکند، گرمای اتلاف کمتری تولید میکند، مصرف برق را کاهش میدهد و منبع تغذیه کمتری را ممکن میسازد. در یک هود برد، یک موتور کم صداتر تهویه با سرعت کم در طول شب را راحت می کند. در یک خنک کننده هوا، موتور یک فن بزرگ را در تمام طول روز در هوای مرطوب می چرخاند. عدم وجود گرد و غبار برس و طول عمر بیشتر بلبرینگ باعث کاهش قابل ملاحظه تعمیر و نگهداری می شود.
خنککنندههای هوای تبخیری و فنهای خنککننده یک شرط مهم مشترک دارند: کار مداوم برای مدت طولانی. معماری بدون براش خنکتر است زیرا تلفات آن کمتر است و ویژگیهای موتور برای هزاران ساعت ثابت میماند.
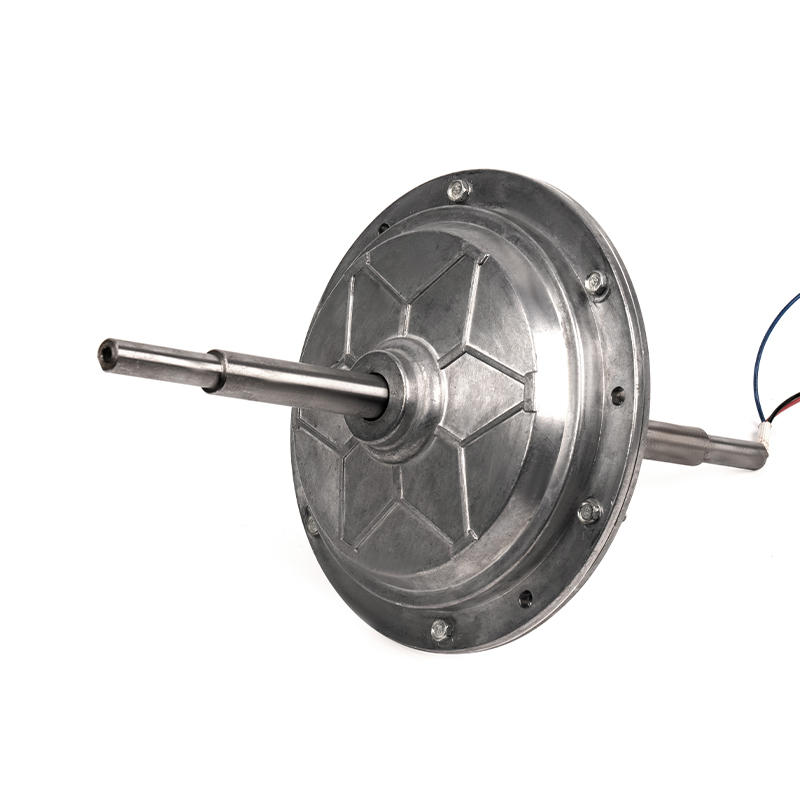 موتور کولر هوای کوچک: ساخته شده برای کار مداوم این موتور بدون جاروبک DC به طور مستقل برای برنامه های خنک کننده و تهویه طولانی مدت طراحی شده است، با یک فن داخلی برای جلوگیری از گرمای بیش از حد و گزینه های سفارشی سازی کامل. مشاهده محصول →
تعیین موتور براشلس: قبل از خرید چه چیزی را باید بررسی کرد
برای یک خریدار یا مهندس طراح، موتور و کنترل کننده آن یک سیستم را تشکیل می دهند. این شش جزئیات یک محصول با عملکرد روان را از یک محصول مشکل دار جدا می کند:
- گشتاور در سرعت کار - به منحنی گشتاور-سرعت نیاز دارید، نه فقط یک درجه بندی وات.
- سازگاری کنترلر - ولتاژ ورودی، فرکانس PWM و درجه جریان باید با طراحی سیم پیچ مطابقت داشته باشد.
- رفتار راه اندازی - موتورهای بدون حسگر به یک راه اندازی ثابت شده در حلقه باز، به ویژه تحت بار، نیاز دارند.
- محدودیت های زیست محیطی - تحمل دما و رطوبت برای سیم پیچ ها، آهنرباها و وسایل الکترونیکی.
- کیفیت بلبرینگ - جزء سایش اصلی در موتور بدون برس؛ درجه و ماده آب بندی
- گواهینامه ها - بررسی کنید که موتور چه تاییدیه هایی را برای بازار هدف شما دارد قبل از اینکه متعهد شوید.
در مرحله برنامه ریزی، خریداران اغلب با یک خانواده موتور شروع می کنند تا یک مدل واحد. برای وسایل کارآمد با سرعت متغیر، آن خانواده DC است. سپس انتخاب به کنترل استراتژی، الکترونیک راننده و نصب محدود می شود.
خانواده موتورهای DC: راه حل های کارآمد با سرعت متغیر این دسته را که شامل موتورهای DC کولرهای هوا و هود برد میشود، با برجسته کردن سرعت قابل تنظیم، گشتاور بالا و بهرهوری انرژی برای طراحیهای مدرن لوازم خانگی کاوش کنید. مشاهده محصول → جایی که بدون جاروبکی بی سر و صدا غلبه کرد: هود برد
تهویه آشپزخانه تغییر را به وضوح نشان می دهد. یک فن هود اغلب، با چند سرعت، در فضایی پر از بخار، گریس و گرما کار می کند. یک موتور برس خورده با کاهش ولتاژ، گشتاور خود را از دست می دهد. یک موتور بدون جاروبک جریان هوا را نگه میدارد زیرا کنترلکننده گشتاور را مستقل از سرعت حفظ میکند. در بسیاری از طرح ها، الف موتور DC هود برد راندمان انرژی را در مقایسه با موتورهای AC سنتی بهبود می بخشد در حالی که حالت شب کم سرعت را واقعاً بی صدا می کند.
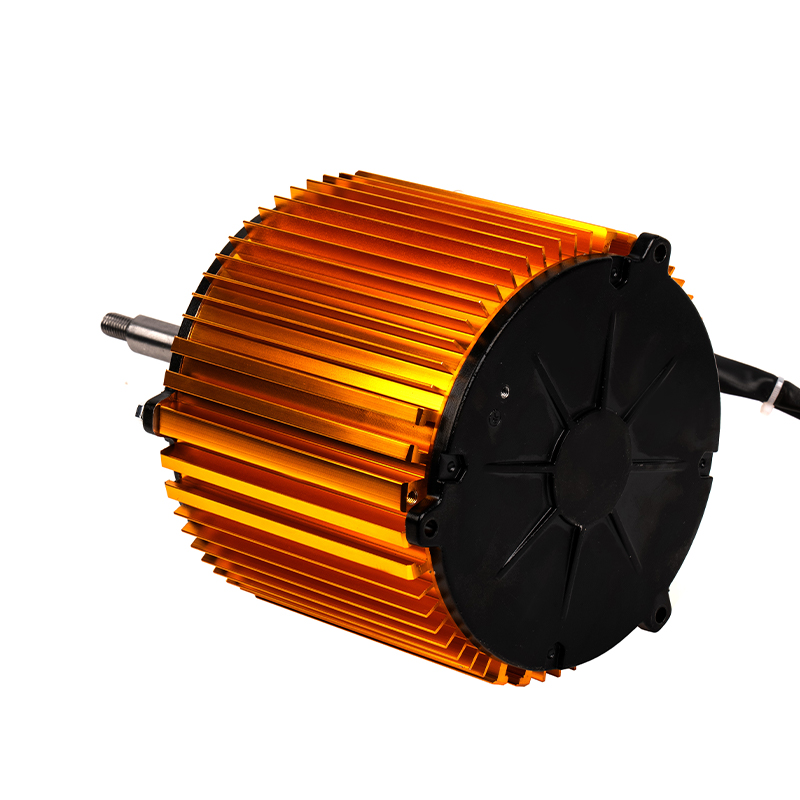 موتور DC هود برد: هوشمند، بی صدا و قابل اعتماد این موتور بدون جاروبک با کنترل هوشمند سرعت با سطوح دود تنظیم میشود و صدای کم و راندمان بالا را برای سیستمهای تهویه آشپزخانه ارائه میکند. مشاهده محصول →
هیچ یک از این موارد به مواد عجیب و غریب نیاز ندارد. موتور از مس معمولی، آهن ربا و فولاد استفاده می کند. تفاوت این است که سوئیچینگ از یک کنتاکت فرسوده به یک پل حالت جامد که هرگز خسته نمی شود، منتقل شده است.
موتور بی صدا، خلاصه شد
با تخفیف شروع کنید و هر مزیت دیگری به دنبال دارد. یک موتور برس خورده جریان خود را به صورت مکانیکی تغییر می دهد و به طور مداوم در اصطکاک، گرد و غبار و سایش پرداخت می کند. یک موتور براشلس به صورت الکترونیکی سوئیچ می شود و یک بار در کنترلر پرداخت می کند. روتور به یک آهنربا تبدیل می شود، سیم پیچ ها ثابت می مانند و عمر مفید موتور از جیب برس به سمت بلبرینگ حرکت می کند.
بنابراین پاسخ کوتاه و صادقانه به نحوه عملکرد موتورهای براشلس این است: موتور دیگر جریان خود را تغییر نمی دهد - کنترل کننده این کار را می کند. موقعیت روتور را حس می کند، سیم پیچ صحیح را انرژی می دهد و آن توالی را هزاران بار در دقیقه تکرار می کند و توان DC را به چرخش صاف و بدون تماس لغزشی تبدیل می کند.
دفعه بعد که یک فن بدون لرز روشن می شود و ساعت ها بدون توجه می دود، این سکوت نشانه موتوری است که قدیمی ترین مشکل آن را حل کرده است. اگر در حال ارزیابی موتورها برای یک پروژه لوازم خانگی هستید، این معنای عملی کموتاسیون الکترونیکی است.
 ++86 13524608688



